[지디넷코리아]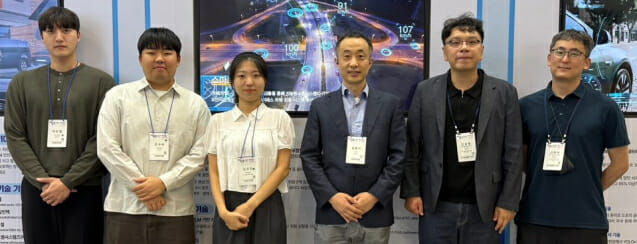
DGIST가 주광정밀과 공동으로 탐색 연산량을 87.7% 줄인 자율주행 로봇 초고해상도 레이더 알고리즘을 개발했다.
16일 DGIST에 따르면 김상동 미래모빌리티연구부 책임연구원이 새로 개발한 ‘적응형 격자 세분화 초고해상도 알고리즘'(Adaptive Grid-Refinement MUSIC)’을 공개했다.
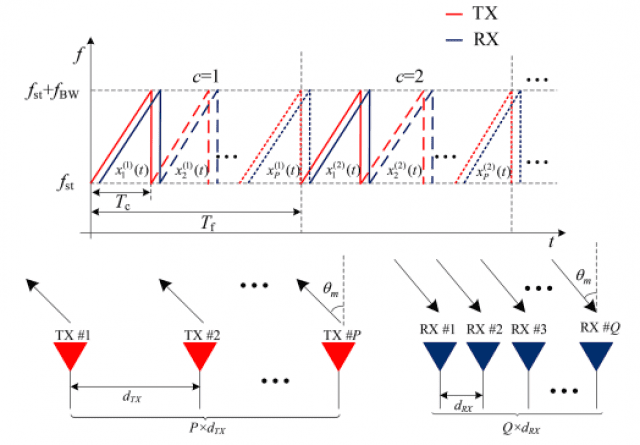
자율주행에서는 차량과 보행자 거리·속도·각도를 추정하는 레이더 센서 기술이 핵심이다. 자율 이동 로봇용 FMCW(주파수 변조 연속파) 레이더는 거리와 상대 속도를 동시에 추정 가능해 자율 주행 및 자율이동 로봇 분야에서 널리 활용돼 왔다.
FMCW 레이더에서는 다중 수신 안테나에서 획득한 신호의 공간적 위상 차이를 이용해 표적의 입사각을 추정한다.
대표적으로 FFT(고속 푸리에 변환) 기반 각도 추정 방식이 사용된다. FFT 기반 방식은 상대적으로 연산량이 적어 실시간 구현에 유리하지만, 안테나 배열의 개구 크기와 FFT 크기 등에 의해 각도 분해능이 제한적이어서 서로 각도가 가까운 표적을 분리하는 데 한계가 있다.
MUSIC(다중 신호 분류) 기반 고해상도 각도 추정 기법도 쓴다. 기법은 신호 공간과 잡음 공간을 분리하기 때문에 FFT 기반 방식보다 높은 각도 분해능을 제공할 수 있다. 그러나 공분산 행렬 구성, 고유값 분해 및 각도 탐색 등의 연산이 필요해 계산 복잡도가 높다. 임베디드 시스템에서의 실시간 구현에 부담이 될 수 있다.
이에 연구팀은 먼저 전체 영역을 빠르게 탐색한 뒤 물체가 존재할 가능성이 높은 영역만 선택해 정밀 탐색하는 방식을 적용한 ‘적응형 격자 세분화 MUSIC’ 기술을 개발했다. 또한 계산량이 큰 고유값분해를 한 번만 수행하고 그 결과를 재사용하도록 했다.
연구팀은 “기존 MUSIC이 전체를 탐색해야 하는 조건에서 타깃 지점만 탐색하는 방식으로 탐색 연산량을 약 87.7% 줄이면서도 기존 MUSIC 수준의 높은 각도 추정 성능을 유지하는데 성공했다”고 말했다.
김봉석 선임연구원은 “궁극적인 목표는 이번 기술을 논문이나 실험실 수준에 머물게 하지 않고 실제 자율이동로봇과 미래 모빌리티에서 활용할 수 있는 레이더 인지 기술로 발전시키는 것”이라고 말했다.
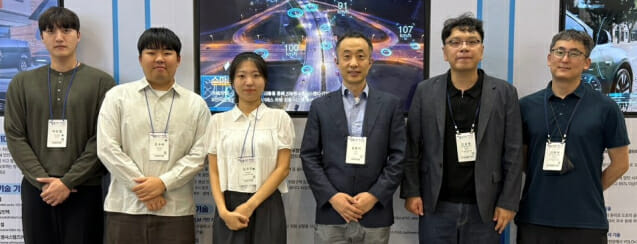
연구에는 DGIST 미래모빌리티연구부 김봉석 선임 연구원외에 김제석 선임연구원, 최락현 선임전임연구원, 김상동 책임연구원이, 주광절밀에서는 김중태 연구소장, 김시형 연구원이 참여했다.
연구결과는 국제 학술지 ‘저널 오브 일렉트리컬 엔지니어링 앤 테크놀로지'(Journal of Electrical Engineering & Technology)에 게재됐다.