[지디넷코리아]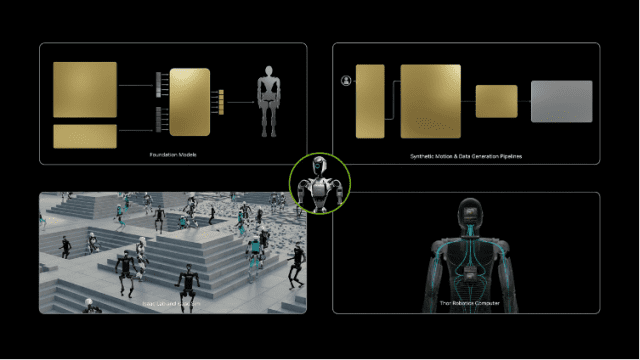
피지컬 인공지능(AI)이 공장과 물류 등 실제 환경으로 영역을 넓히면서 로봇을 작업마다 새로 학습시키는 대신, 축적한 경험을 다른 작업과 환경에도 활용하려는 움직임이 확산하고 있다. 이런 흐름 속에서 서로 다른 로봇의 경험을 하나로 연결하는 로봇 파운데이션 모델(RFM)이 새로운 기술 축으로 주목받고 있다.
27일 업계에 따르면 국내외 로봇·AI 기업들은 특정 로봇이나 작업에 한정되지 않는 범용 로봇 지능 개발에 속도를 내고 있다. 기존 산업용 로봇은 정해진 작업과 환경에 맞춰 설계돼 새로운 작업이나 로봇을 투입할 때마다 별도 데이터와 제어 기술이 필요했다.
최근에는 여러 로봇과 작업에서 얻은 경험을 하나의 모델에 학습시켜 새로운 환경으로 확장하는 방식이 시도되고 있다. RFM은 여러 종류의 로봇과 작업에서 얻은 지식을 학습하고 이를 새로운 작업과 환경에 확장하는 것을 목표로 한다.
여기서 말하는 ‘범용’은 하나의 로봇이 모든 일을 한다는 뜻은 아니다. 휴머노이드, 사족보행 로봇, 로봇팔 등 서로 다른 로봇이 각자의 특성에 맞춰 공유된 지식과 경험을 활용하는 개념이다.
핵심 기술로는 크로스 임바디먼트가 꼽힌다. 로봇마다 팔 길이와 관절 구조 등이 다른 만큼 한 로봇의 경험을 다른 로봇에 그대로 적용하기 어렵기 때문이다. 구글 딥마인드 등이 참여한 ‘오픈 X-임바디먼트’ 프로젝트에서는 22종 로봇 데이터를 통합해 학습하고 다른 로봇의 경험을 활용하는 전이 효과를 확인했다.
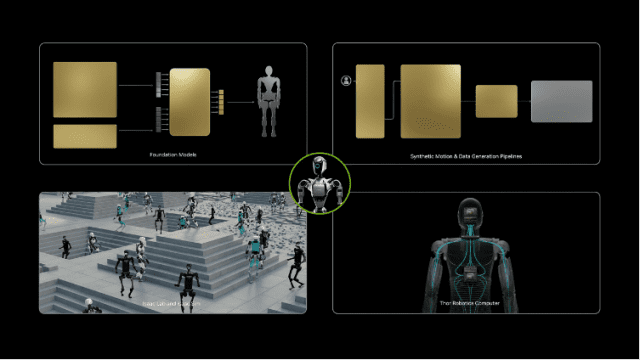
글로벌 기업들도 관련 기술 개발을 확대하고 있다. 피지컬 인텔리전스는 여러 로봇과 작업 데이터를 학습하는 범용 로봇 정책 ‘파이제로(π₀)’를 공개했다. 엔비디아는 개방형 휴머노이드 파운데이션 모델인 ‘아이작 그루트(Isaac GR00T)’ 플랫폼을 통해 RFM과 데이터 파이프라인, 시뮬레이션 기반 학습 환경 등을 제공하고 있다.
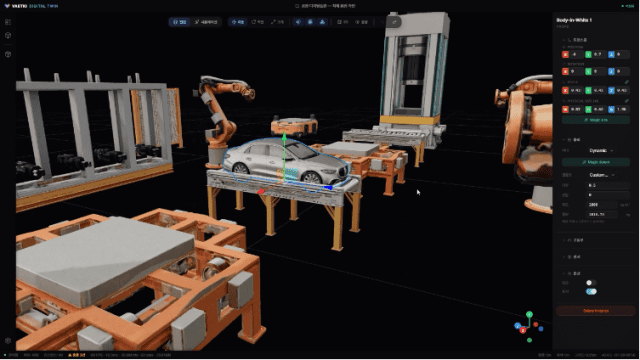
국내에서도 산업 현장 적용이 시작됐다. NC AI는 포스코DX와 RFM을 공동 개발하고 있다. 카메라로 주변 환경을 인식하고 언어 지시를 이해한 뒤 행동으로 이어지도록 시각·언어·행동을 통합하는 비전언어행동(VLA) 모델을 개발·최적화한다. 디지털트윈 기반 가상환경에서 로봇 움직임과 제어를 검증하는 체계도 구축할 계획이다.
업계 관계자는 “RFM의 핵심은 모든 로봇을 같은 형태로 만드는 것이 아니라 서로 다른 로봇에서 축적한 지식과 경험을 공유하는 데 있다”며 “작업마다 로봇을 처음부터 학습시키는 방식에서 벗어나 다양한 경험을 새로운 작업과 환경에 활용하면 로봇의 활용 범위도 넓어질 것”이라고 말했다.